



Gießereiroboter in der Druckgusszelle: Aufgaben, Schutz und Gebrauchtkauf
In der Druckgusszelle arbeitet der Roboter neben flüssigem Metall, Trennmittelnebel, heißen Gussteilen und Hochdruckreinigung. Die Bewegung schafft auch ein Standardroboter – ob er die Umgebung und den Takt über Jahre durchhält, entscheiden Schutz, Auslegung und Zustand.
Was ist ein Gießereiroboter?
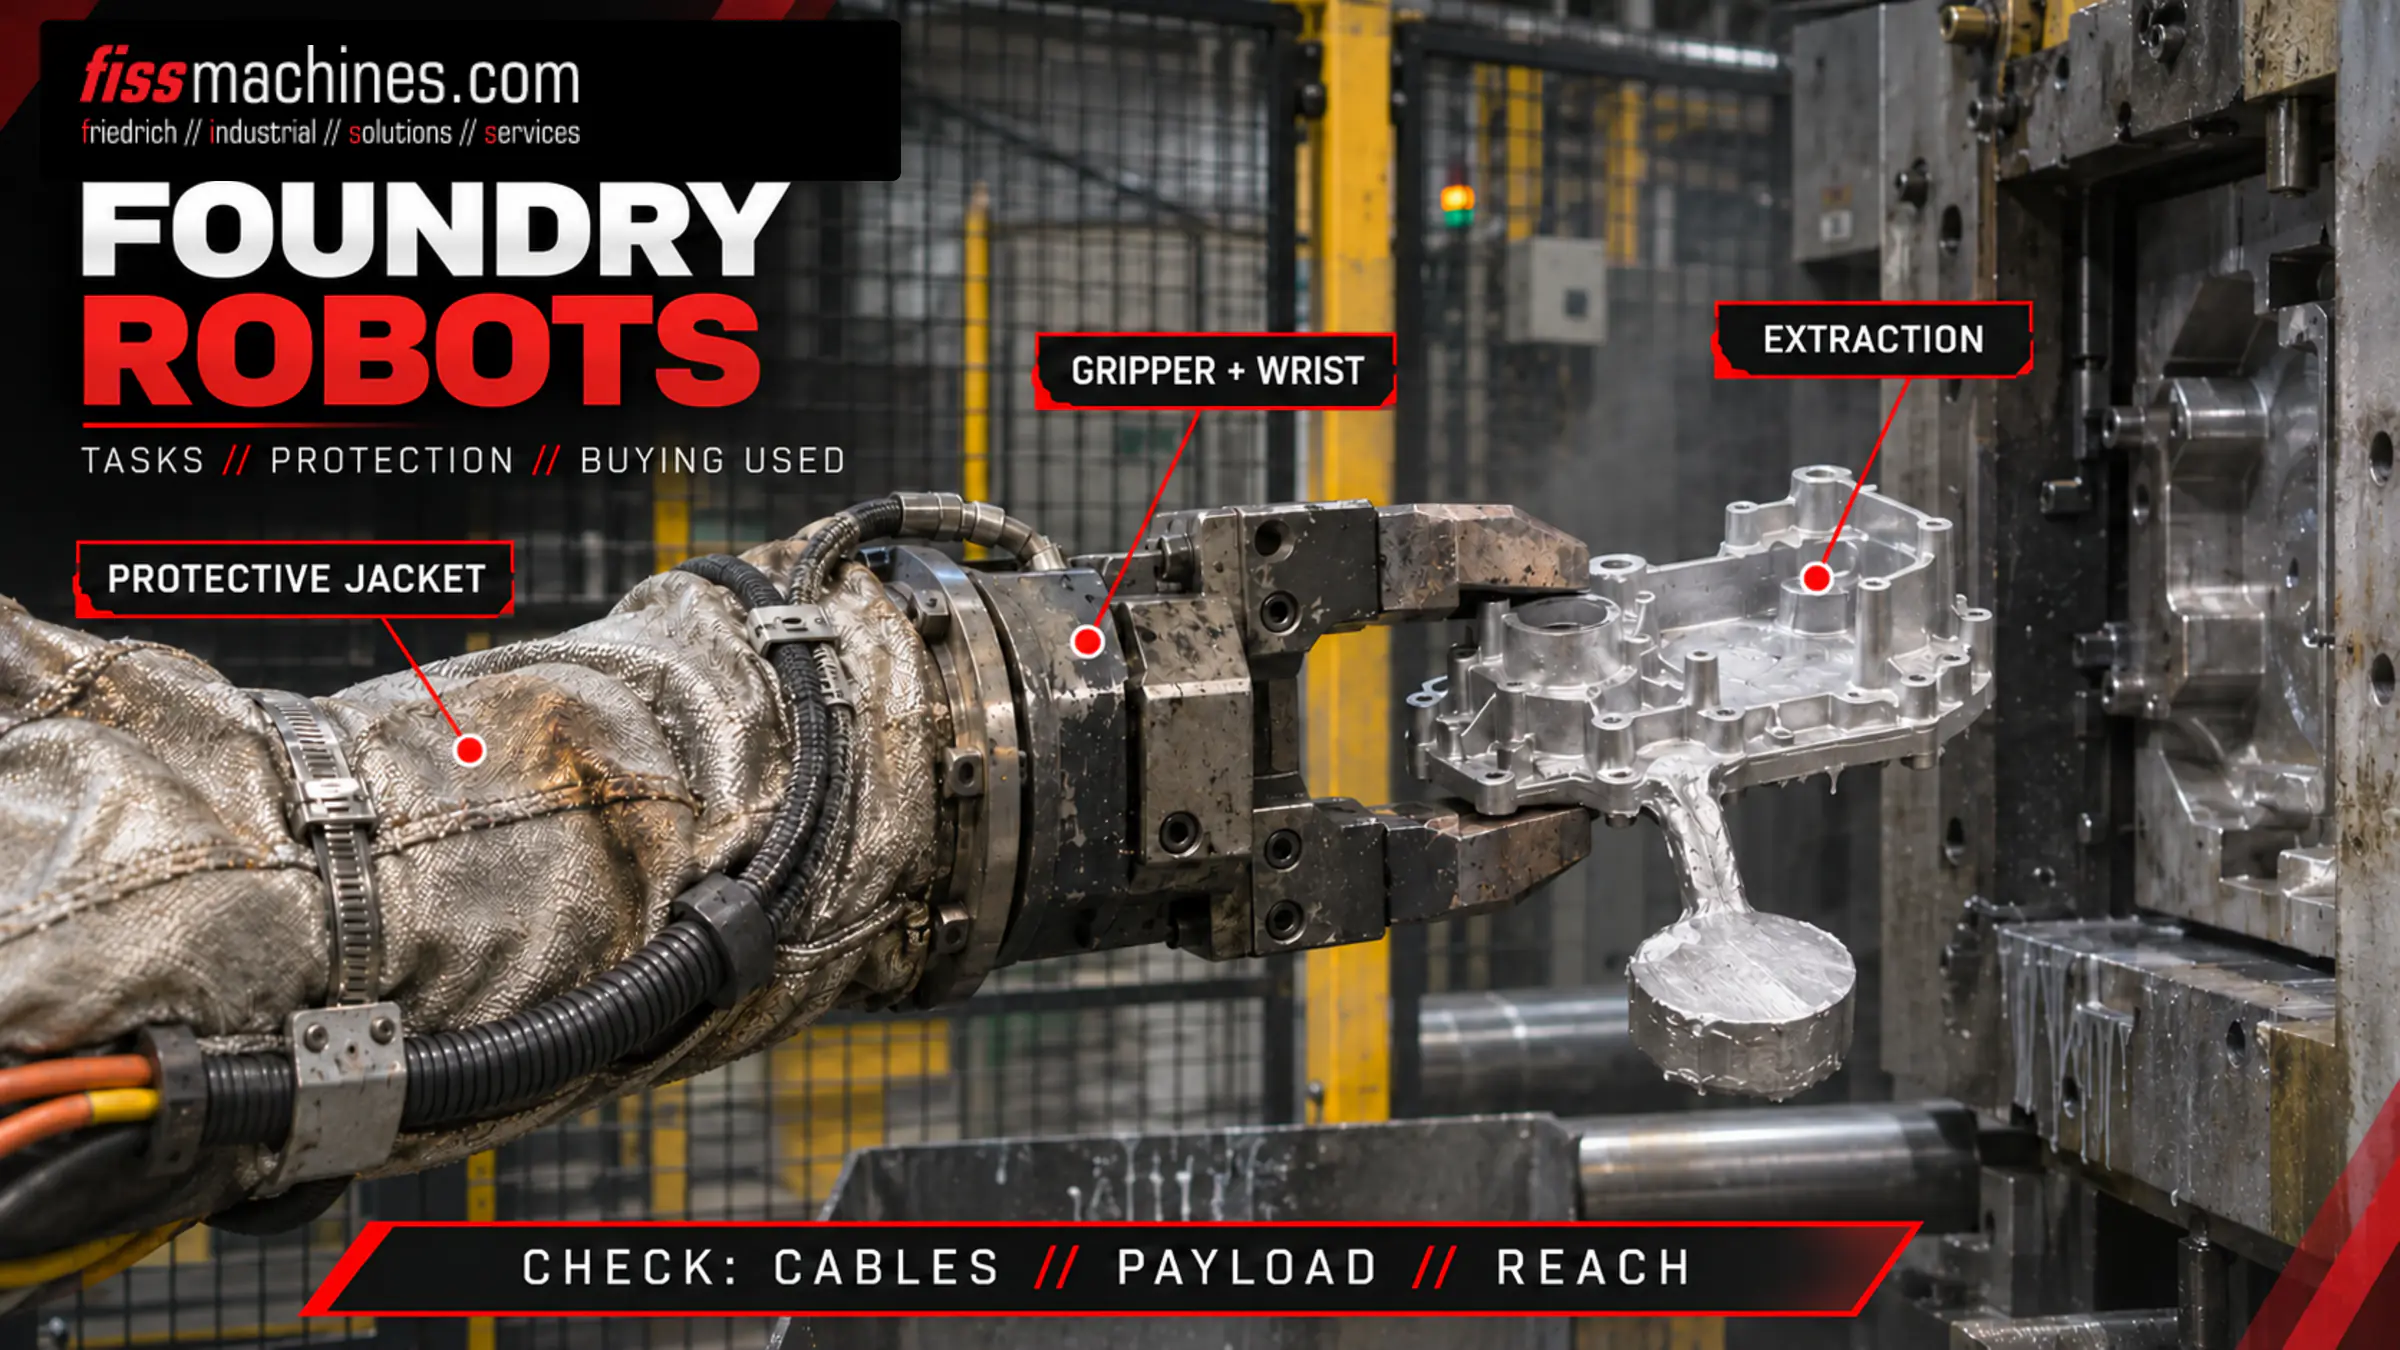
Ein Gießereiroboter ist ein Industrieroboter in einer für Gießereiumgebungen abgedichteten und beschichteten Ausführung: höhere IP-Schutzart von Motoren und Handachse, korrosions- und hitzebeständige Oberflächen, geschützte Leitungen und häufig ein zusätzlicher Schutzanzug. In der Druckgusszelle entnimmt er Gussteile, dosiert Metall, sprüht die Form oder legt Einlegeteile ein und beschickt die Entgratpresse.
Bei einem gebrauchten Gießereiroboter zählen Zustand des Schutzes, tatsächliche Last am Flansch, Steuerungsgeneration und Dokumentation mehr als das Baujahr.
Welche Aufgaben übernimmt ein Gießereiroboter in der Druckgusszelle?
Den Überblick über alle Module der Zelle gibt Automation in der Druckgusszelle. Für den Roboter selbst stellt jede Aufgabe andere Anforderungen an Traglast, Reichweite, Schutz und Taktzeit.
| Aufgabe | Was der Roboter tut | Auswahlschwerpunkt |
|---|---|---|
| Entnahme | Greift das Gussteil mit Pressrest und Anguss in der offenen Form, prüft auf Vollständigkeit, übergibt es | Traglast inkl. Greifer, Reichweite zwischen den Holmen, Hitze an der Handachse |
| Dosieren (Schöpfen) | Schöpft Metall aus dem Warmhalteofen und gießt es in die Gießkammer | Ruhige Bahnführung, Spritzschutz, Gefährdungsbeurteilung der Zelle |
| Sprühen | Führt das Sprühwerkzeug durch die offene Form und bläst Rückstände ab | Bahnwiederholgenauigkeit, Trennmittelbeständigkeit, Reinigung |
| Einlegen | Setzt Einlegeteile oder Eingussteile vor dem Schließen in die Form | Positioniergenauigkeit, Anwesenheitskontrolle |
| Entgratpresse beschicken | Legt das heiße Gussteil ins Entgratwerkzeug und entnimmt es | Übergabehöhe, Verriegelung mit der Presse, Taktabstimmung |
Sprühbahnen behandelt Formsprühen im Druckguss, die Pressenseite Entgraten im Druckguss. Oft übernimmt ein Roboter Entnahme, Abschrecken und Pressenbeschickung zugleich – dann bestimmt der langsamste dieser Schritte den Zellentakt.
Was bedeutet Foundry-Schutz – und was deckt IP67 ab?
Der IP-Code nach IEC 60529 bewertet den Schutz gegen Fremdkörper (erste Ziffer) und Wasser (zweite Ziffer); IP67 bedeutet staubdicht und geschützt gegen zeitweiliges Untertauchen. Ein IP67-Roboter ist also dicht – über Hitze, Metallspritzer oder chemischen Angriff sagt IP67 nichts aus. Dafür bieten die Hersteller zusätzliche Pakete an:
Foundry Plus 2
Optionspaket, das laut ABB den gesamten Roboter „from base to wrist“ IP67-konform macht, mit Zweikomponenten-Epoxidlack, vernickeltem Werkzeugflansch und Beständigkeit gegen Hochdruck-Dampfreinigung; Lederschutz für Leitungen optional (Herstellerangabe, Broschüre 2010).
Foundry-Varianten
KUKA nennt für die KR-QUANTEC-Foundry-Varianten IP67 serienmäßig für die gesamte Maschine und eine Handachse, die 180 °C für zehn Sekunden pro Minute aushält; Viton-Dichtungen und Sperrluft an der Hand (Herstellerangaben).
Roboter-Schutzanzug
Yaskawa bietet robuste Schutzanzüge aus verschiedenen Materialien an, die sich bei Bedarf kühlen lassen (Herstellerangabe). Ein Schutzanzug hält Spritzer und Strahlungswärme ab, darf aber Kühlung und Bewegung nicht behindern.
Für Käufer heißt das: Ein als „Foundry-Ausführung“ angebotener Roboter sollte über den genauen Typenschlüssel und die Schutzoption in der Herstellerdokumentation identifiziert werden. Ein Standardroboter mit nachträglich angelegtem Roboter-Schutzanzug ist nicht gleichwertig mit einer werkseitig abgedichteten Foundry-Variante.
Wie werden Traglast und Reichweite eines Entnahmeroboters ausgelegt?
Die Nenntraglast im Katalog gilt für einen definierten Lastpunkt nahe am Flansch. In der Praxis trägt der Entnahmeroboter Greifer, Adapterplatte, Sensorik, eventuell ein Wechselsystem und das Gussteil mit Pressrest, Anguss und Überläufen – oft weit vor dem Flansch. KUKAs Lastauswertung fragt beispielsweise Masse, Schwerpunkt und Trägheitsmomente ab und prüft anhand des Traglastdiagramms sowie statischer und dynamischer Lastkurven, ob der Roboter überlastet ist (Herstellerangabe).
Die Reichweite hängt von Öffnungshub, Holmabstand, Auswerferseite sowie der Lage von Abschreckbecken und Presse ab. KUKA nennt für seine speziell für Druckgießmaschinen konzipierten Regalroboter Traglasten von 16 bis 270 kg und Reichweiten bis 3.900 mm (Herstellerangabe). Die Regalmontage spart Hallenfläche, verlangt aber einen steifen Unterbau auf der Maschine oder ein eigenes Gestell.
Steuerungsgenerationen und Ersatzteilversorgung
Bei einem gebrauchten Industrieroboter begrenzt oft die Steuerung die Restnutzungsdauer stärker als die Mechanik. Die Hersteller wechseln die Steuerungsplattform alle paar Produktgenerationen. ABB kündigte 2024 an, dass OmniCore die IRC5-Steuerung ablöst, deren Auslauf ABB für Juni 2026 angesetzt hatte, und dass Kunden weiter mit Ersatzteilen und Service unterstützt werden (Bericht von The Robot Report). KUKA stellt auf seiner Steuerungsseite aktuell die KR C5 vor, während viele gebrauchte KUKA-Roboter noch mit KR C4 laufen.
- Erfragen, in welcher Lebenszyklusphase der Hersteller Steuerungs- und Antriebsgeneration führt.
- Verfügbarkeit von Programmierhandgerät, Antriebsmodulen, E/A- und Feldbuskarten sowie Batteriesätzen prüfen.
- Klären, ob die Mechanik bei einem späteren Upgrade mit der aktuellen Steuerungsgeneration betrieben werden kann.
Reparatur- und Abkündigungsstrategien für Steuerungselektronik beschreibt Elektronik-Ersatzteile für ältere Gießereimaschinen.
Was sollte man an einem gebrauchten Gießereiroboter prüfen?
Ein Gießereiroboter, der mehrschichtig an einer Druckgießmaschine gearbeitet hat, zeigt Verschleiß an typischen Stellen. Die folgenden Punkte lassen sich bei einer Besichtigung unter Spannung prüfen:
- Betriebsstunden: Steuerungsprotokoll oder Servicenachweise, abgeglichen mit der angegebenen Historie
- Getriebespiel: Spiel jeder Achse bei geschlossener Bremse, Geräusche und Vibrationen bei langsamen und schnellen Fahrten
- Leckagen und Schmierung: Ölspuren an Getriebedichtungen, Nachweise über Öl- und Fettwechsel
- Leitungen und Energiezuführung: Abrieb, Brandspuren und verhärtete Isolierung an Motor-, Signal- und Medienleitungen
- Batterien und Justage: Zustand der Pufferbatterien für die Positionswerte; nach einem Batteriewechsel verlangen ABB-Handbücher das Aktualisieren der Umdrehungszähler – also nach Kalibrierdaten fragen
- Softwareoptionen: lizenzierte Optionen, Feldbus, Sicherheitsfunktionen und eine vollständige Sicherung von Programmen und Konfiguration
- Dokumentation: Typenschlüssel mit Schutzoption, Handbücher, Schaltpläne, Einbauerklärung
- Zustand des Schutzes: Lack, Dichtungen, Handachsabdeckungen und Schutzanzug ohne Risse oder Metallanhaftungen
Integration und Sicherheit des Roboters in der Druckgusszelle
ISO 10218-1:2025 behandelt den Industrieroboter als unvollständige Maschine; die Integration in Anwendungen und Roboterzellen regelt ISO 10218-2:2025. Das sichere System ist also die gesamte Zelle mit Schutzeinrichtungen, Verriegelungen, Betriebsarten und dem Signalaustausch mit Druckgießmaschine, Sprühgerät und Presse. Ein Roboter für den Druckguss aus einer anderen Zelle braucht neue Signalbelegung, neue Bahnen und eine neue Gefährdungsbeurteilung für seinen künftigen Einsatzort.
Gebrauchter Gießereiroboter: Eine Entscheidungsfolge
Aufgabe festlegen
Entnahme, Schöpfen, Sprühen oder kombiniertes Handling – einschließlich Abschrecken und Pressenbeschickung.
Reale Last berechnen
Greifer plus Gussteil mit Anguss, Schwerpunkt und Trägheit im Lastdiagramm des Herstellers geprüft.
Layout und Reichweite prüfen
Formöffnung, Holme, Boden- oder Regalmontage, Übergabehöhen zu Presse und Förderband.
Schutz und Steuerung verifizieren
Foundry-Option per Typenschlüssel, Steuerungsgeneration, Ersatzteile und Softwareoptionen.
Besichtigen und Integration planen
Prüfung unter Spannung, Datensicherungen, Dokumentation und Sicherheitskonzept der neuen Zelle.
Aktuelle Angebote: Gebrauchte Roboter mehrerer Hersteller finden sich in der FISS-Kategorie Foundry-Roboter, ABB-Technik zusätzlich über die Herstellerseite ABB.
Schutz, Lastdaten und Steuerung entscheiden über den Wert
Ein gebrauchter Gießereiroboter ist für eine Druckgusszelle eine solide Investition, wenn die Schutzvariante zur Umgebung passt, die reale Last am Flansch im Lastdiagramm liegt und die Steuerungsgeneration noch unterstützt wird. Wer diese drei Punkte vor dem Kauf klärt, vermeidet die meisten Überraschungen bei der Integration und in den ersten Produktionsjahren.
Häufige Fragen zu Gießereirobotern
Ist ein IP67-Roboter automatisch ein Gießereiroboter?
Nein. IP67 beschreibt nur den Schutz gegen Staub und Wasser. Ein Gießereiroboter braucht zusätzlich hitze- und korrosionsbeständige Oberflächen, geschützte Leitungen und je nach Aufgabe einen Schutzanzug.
Lässt sich ein Standardroboter für den Druckguss umrüsten?
Schutzanzug und Leitungsschutz verbessern einen Standardroboter, ersetzen aber nicht die werkseitige Abdichtung von Motoren und Getrieben. Ob eine Umrüstung genügt, hängt von der Aufgabe ab und sollte mit Hersteller oder Integrator geklärt werden.
Warum reicht die Nenntraglast für die Auslegung nicht aus?
Die Nenntraglast bezieht sich auf einen definierten Lastpunkt nahe am Flansch. Greifergewicht, Gussteil, Schwerpunktabstand und Trägheit müssen gemeinsam im Lastdiagramm des Herstellers geprüft werden.
Was passiert, wenn die Roboterbatterien leer sind?
Der Roboter kann die gespeicherten Achspositionen verlieren. Nach einem Batteriewechsel verlangen Hersteller wie ABB das Aktualisieren der Umdrehungszähler, in manchen Fällen muss der Roboter neu justiert werden.
Gebrauchte Gießereiroboter bei FISS finden.
FISS bietet gebrauchte Gießereiroboter und Druckguss-Automation an. Nennen Sie uns Aufgabe, Last und Maschine – wir prüfen, welcher Roboter passt.
Quellen
ABB Robotics: Foundry Plus 2 – Foundry robot protection, ROB0180 EN_C, November 2010, abgerufen am 19. November 2026.
KUKA: Foundry robots, Produktseite; Pressemitteilung New KR QUANTEC foundry, Januar 2020, abgerufen am 19. November 2026.
KUKA: KUKA.Load und Robot controllers, Produktseiten, abgerufen am 19. November 2026.
Yaskawa Motoman: Die Casting, Anwendungsseite, abgerufen am 19. November 2026.
The Robot Report: ABB releases OmniCore platform for control across its robotics line, 4. Juni 2024, abgerufen am 19. November 2026.
ABB: IRB 2600 product manual, Abschnitt zum Wechsel der SMB-Batterie (über ManualsLib), abgerufen am 19. November 2026.
ISO 10218-1:2025 und ISO 10218-2:2025 – Robotics – Safety requirements, Teile 1 und 2 (Katalog und Zusammenfassung des Anwendungsbereichs), abgerufen am 19. November 2026.
